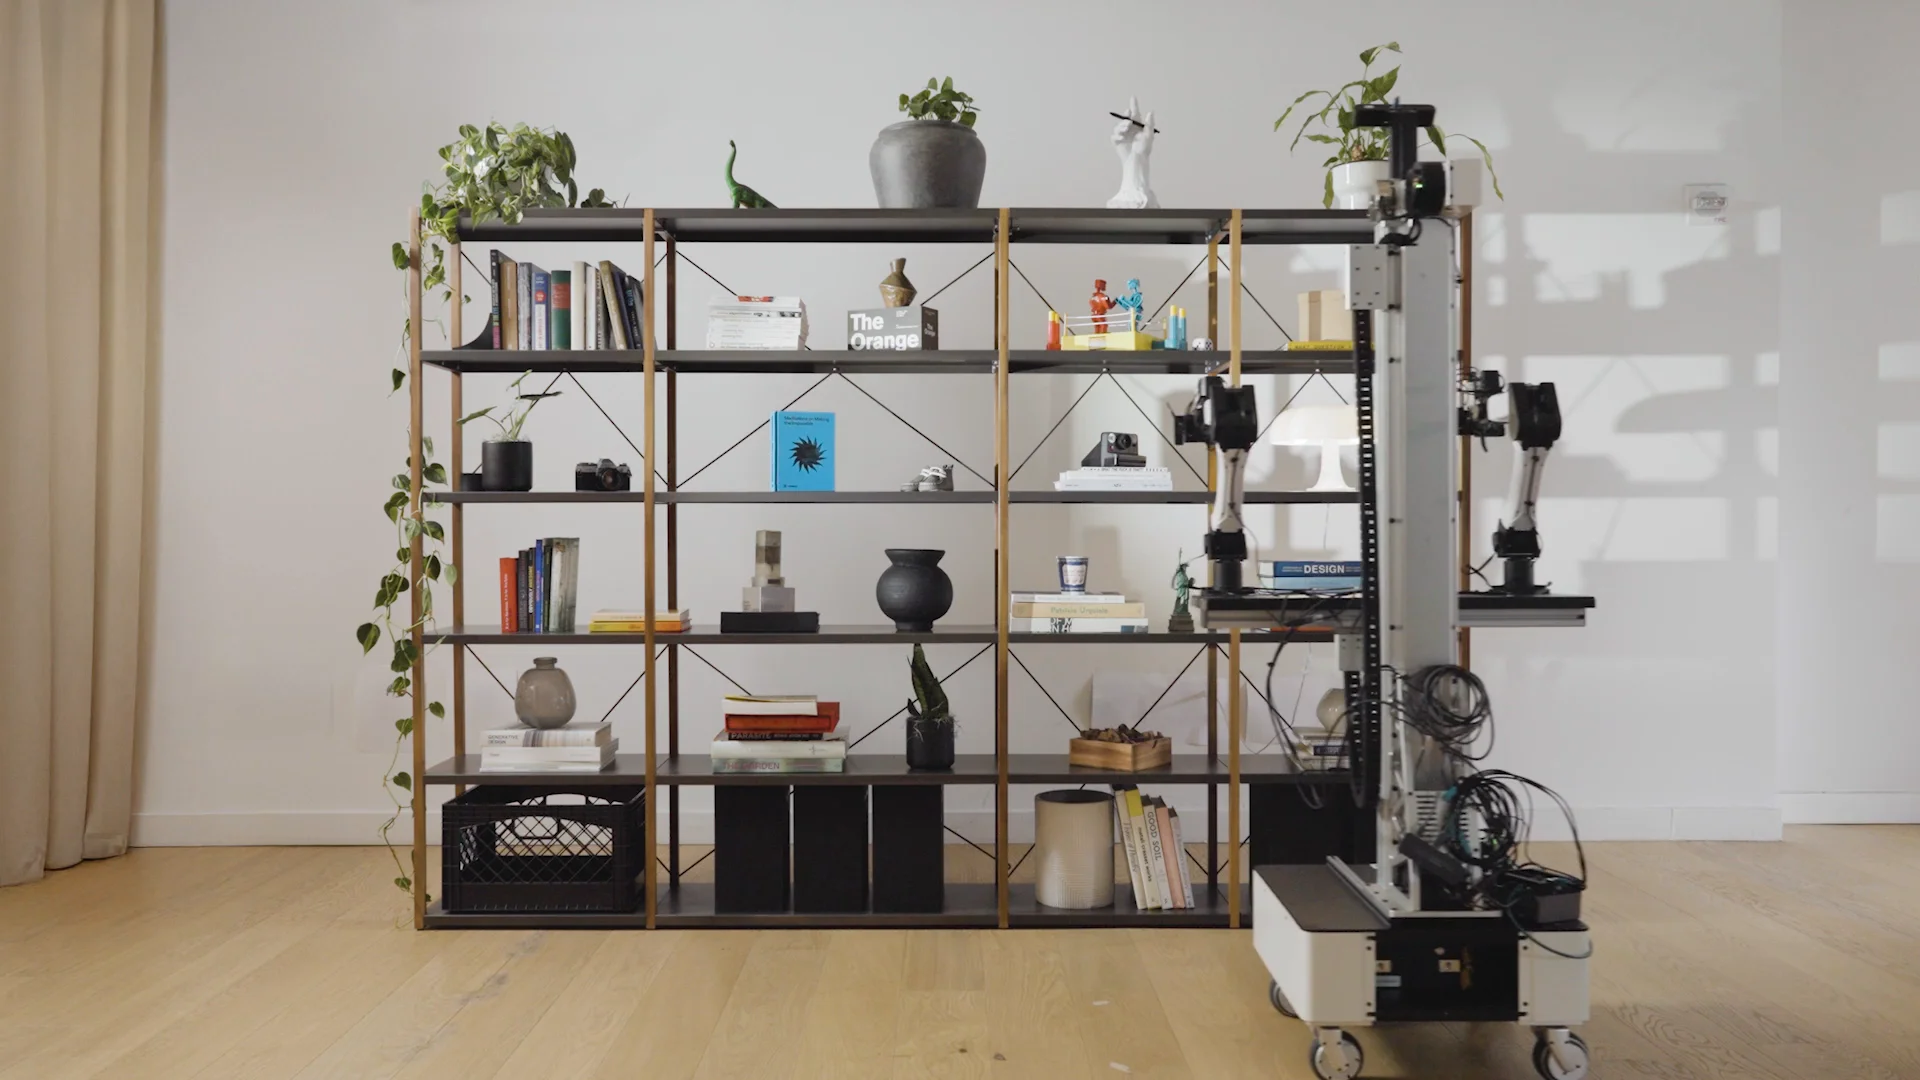
다이나 로보틱스가 물리 에이전트 Dyna-2.1과 새 반휴머노이드 로봇 Taku를 공개했습니다.
공개 영상에서 Taku는 호텔 세탁실에서 약 1시간 이어지는 작업을 처음부터 끝까지 사람 도움 없이 해냈습니다.
동작 하나의 성공률이 99%여도 작업이 길어지면 전체 성공률이 크게 떨어지는데, Dyna-2.1은 상황에 따라 작업 순서를 바꾸며 긴 업무를 이어 가는 데 초점을 맞췄습니다.
Choi
다이나는 앞서 Dyna-1이 냅킨 접기를 24시간 개입 없이 해냈어도 사람이 냅킨 통을 채우고 쌓인 냅킨을 치워야 했다며, 고객은 작업 하나보다 한 사람이 맡던 역할 전체에 돈을 낸다고 설명했습니다.
사람 손처럼 22개의 자유도를 갖춰 손가락 관절을 세밀하게 움직입니다.
모든 관절이 외부 힘을 받으면 자연스럽게 밀려 움직이는 구조이고 충격 보호 기능도 붙었습니다.
시작 가격은 6,500달러입니다.
Choi
로봇이 사람 일을 대신하려면 판단보다 손이 먼저 막힙니다. 6,500달러라는 값은 실험실 바깥으로 내려오기 시작했다는 표시입니다.
로봇을 사전 학습에 없던 베이 지역 30개 가정에 투입했는데, 추가 학습 없이 방 정리·수건 접기·침대 정리를 수행했습니다.
특히 Index 사전학습 적용 시 성공률이 9%에서 56%로 올랐고, 기존 Helix 02 대비 절반의 작업 데이터만 사용했습니다.
Choi
작업 데이터를 절반만 쓰고도 성공률이 오른 것은 Index 사전학습을 적용한 효과입니다. 시험은 학습에 없던 실제 가정 30곳에서 했습니다.
Odyssey-3는 시각 데이터를 통해 물체의 움직임과 물리적 관계를 학습한 뒤, 각 기기의 조작 방법만 추가로 익혀 다른 환경에 적용하는 방식입니다.
실제로 자동차 주행은 약 20시간의 시뮬레이션 데이터만 추가 학습한 뒤 인도 도로에서 주행하는 모습을 공개했습니다.
또 AI가 행동하고 결과를 학습할 수 있는 가상 환경도 생성할 수 있어, 로봇 제어에 더해 다른 AI를 훈련하는 용도로도 활용할 수 있다고 합니다.
Choi
기기마다 모델을 따로 학습하는 대신 공통 모델에 기기별 조작법만 덧붙이면 새 기기에 드는 학습 데이터가 줄어듭니다. 자동차 주행에 추가로 쓴 데이터는 시뮬레이션 약 20시간이었습니다.
로봇 원격조작 데이터 없이 사람의 손동작 데이터만 학습했는데도 소형 로봇팔, 산업용 로봇팔, 휴머노이드까지 별도 미세조정 없이 적용할 수 있다고 합니다.
밀기, 비틀기, 잡기, 손안에서 물체 방향 바꾸기 같은 동작을 익혔고, 칵테일 만들기·빨래 접기·휴대폰 포장·이더넷 케이블 뽑기처럼 손끝 조절이 필요한 작업도 수행합니다.
여러 팔이 서로의 실수를 보정하고, 실패하면 다시 시도하거나 상황이 크게 바뀌면 멈추는 행동도 관찰됐다고 합니다.
로봇마다 데이터를 다시 모으는 방식에서 벗어나, 사람의 움직임을 여러 형태의 로봇에 바로 옮기는 방향에 가까워지고 있습니다.
Choi
로봇 원격조작 데이터 없이 사람 손동작 데이터만으로 여러 형태의 로봇을 움직였다면, 로봇마다 원격조작으로 데이터를 모으던 비용이 크게 줄어듭니다.
기존에는 사람과 로봇의 관절 구조가 달라 뼈대를 하나씩 맞춰 줘야 했습니다.
UMR(Unified Motion Retargeting)은 사람과 로봇의 3D 표면을 점군으로 비교해 대응 관계를 학습하기 때문에 수작업 관절 매핑을 줄일 수 있습니다.
걷기에 더해 물체를 잡거나 상호작용하는 동작도 옮길 수 있어, 사람의 모션캡처 데이터를 여러 종류의 휴머노이드 로봇 학습에 재사용하는 데 활용할 수 있습니다.
코드도 공개됐습니다.
Choi
사람의 모션캡처 자료를 관절 구조가 다른 여러 로봇에 다시 쓸 수 있으면, 기종마다 학습 자료를 새로 모으는 수고가 줄어듭니다.
매일 아침 AI 소식도 함께 와요. 언제든 그만 받을 수 있어요.